الرؤية الصناعية اللحظية على FPGA: من كاميرات GigE إلى معايرة العيوب
على خط فحص العيوب، من بكسلات الكاميرا إلى إشارة الرفض، أين يكون FPGA لا غنى عنه حقًا؟ تحسب هذه المقالة أولاً ميزانية النطاق الترددي لكامل تدفق البيانات، ثم تفكك أدوار FPGA الأربعة في مسار الرؤية، وتقارن حدود الزمن الفعلي بين الخوارزميات التقليدية والتعلم العميق، وأخيرًا تعطي اختيارًا هندسيًا قابلًا للتنفيذ عبر حالة حقيقية لمحطة AOI لفحص وصلات اللحام على لوحات PCB.
1. أولاً، احسب فاتورة النطاق: تدفق بيانات خط 1080p60
العقبة الأولى في الرؤية الصناعية ليست الخوارزميات، بل النطاق الترددي. ابدأ بأبسط مسار خط—كاميرا واحدة 1080p بمعدل 60 إطار/ثانية من معيار GigE Vision—واحسب معدل بياناتها:
| صيغة الإخراج | الحساب | النتيجة | هل يكفي منفذ جيجابت؟ |
|---|---|---|---|
| Bayer 8 بت (الأكثر شيوعًا) | 1920 × 1080 × 8 بت × 60 | ≈ 995 Mb/s ≈ 124 MB/s | يشغل 99.5% من 1 Gbps، بالكاد |
| Bayer 12 بت (HDR/إضاءة خافتة) | 1920 × 1080 × 12 بت × 60 | ≈ 1.49 Gb/s ≈ 187 MB/s | يتجاوز جيجابت؛ يلزم 2.5G/10G أو CoaXPress |
| 4 كاميرات 8 بت | 995 Mb/s × 4 | ≈ 4 Gb/s ≈ 500 MB/s | يلزم تجميع 4× جيجابت أو صاعد 10G |
إذا سلّمت هذه الإطارات الخام كاملةً إلى CPU أو GPU، فإن كل قناة تنتقل 124–187 MB في الثانية؛ أربع قنوات تعني 500 MB/s. على جانب CPU لا يزال يتعين معالجة إطار كامل—النطاق والحوسبة يحترقان من الطرفين. وما يحتاجه كشف العيوب فعليًا هو فقط: أين الخلل، وأي نوع، وأي إحداثيات—وغالبًا بضع مئات من البايتات.
المفتاح: أين تُعالَج البكسلات يحدد تكلفة المسار كاملًا
نقل الإطارات الخام إلى مكان آخر ومعالجتها لاحقًا هو عقلية «الحمّال»؛ معالجة البكسل في موضعه أثناء تدفقه هو عقلية «الخط الناقل». الأول يضيف قناة نطاق وحوسبة كاملة لكل كاميرا إضافية؛ والثاني يضيف منطق المعالجة فقط.
2. أدوار FPGA الأربعة في مسار الرؤية
الدور 1: تهيئة الواجهة ومزامنة متعددة الكاميرات
تحليل بروتوكولات GigE Vision / CoaXPress، وتهيئة معاملات الكاميرات، وإدارة التشغيل، يتولاها مباشرةً طبقة MAC ومنطق التريغر داخل FPGA. يمكن قفل كاميرات متعددة على ساعة تريغر أجهزة واحدة، ما يضمن تعريض الإطارات من زوايا مختلفة في اللحظة نفسها—وهو ما يصعب على البرمجيات تحقيقه بحتمية.
الدور 2: المعالجة المسبقة للصورة (إزالة الضوضاء، الكسب، استيفاء باير)
إزالة الضوضاء، توازن الأبيض، الكسب، استيفاء باير، استخراج ROI—كلها عمليات لكل بكسل. خط FPGA الطبيعي يُخرج بكسلًا واحدًا لكل دورة ساعة؛ تردد بكسل 1080p60 يقارب 148.5 MHz، أي بعيد في هامش التوقيت لمثل هذه الدارات كـ JFM7K410T. العمل نفسه على CPU هو حلقة من عدة إلى عشرات المللي ثانية لكل إطار؛ وعلى FPGA زمن انتقال ثابت مقداره بضع عشرات من دورات الساعة.
الدور 3: كشف العيوب (القالب، الفرق، المكونات المتصلة)
مطابقة القوالب، طرح الإطارات، العتبة، تحليل المكونات المتصلة، المعالجة الصرفية—كلها عمليات قابلة للتوازي وللتفريع. يمكن تنفيذ مطابقة القوالب على صورة 1080p على FPGA في أقل من 1 مللي ثانية للإطار، بزمن انتقال مستقل عن معدل الإطارات وحتمي تمامًا—وهو شرط صارم لإيقاع خط الإنتاج.
الدور 4: إخراج النتيجة والربط مع IO
الحكم يُدير مباشرةً آلية الرفض، مصباح الإنذار، والعدادات. زمن انتقال مخرجات GPIO في FPGA على مستوى النانو ثانية، دون مرور عبر نظام تشغيل أو برنامج تشغيل أو طبقة تطبيق. في اللحظة التي يظهر فيها العيب تكون إشارة الرفض قد وصلت بالفعل إلى المنفّذ.
3. مساران خوارزميان: الرؤية التقليدية مقابل التعلم العميق
«لنضفِ التعلم العميق» أصبح شعارًا شائعًا في مشاريع الرؤية خلال العامين الأخيرين، ولكن يجب رسم حدود الزمن الفعلي بين المسارين بوضوح:
| البُعد | الرؤية التقليدية (قالب/فرق/صرفية) | التعلم العميق (من نوع CNN/YOLO) |
|---|---|---|
| زمن إطار 1080p | <1 مللي ثانية (خط FPGA) | 2–10 مللي ثانية (GPU) أو أعلى (NPU عام) |
| استهلاك الموارد | LUT/DSP قليلة | DSP كثيرة + نطاق ذاكرة خارجية |
| القابلية للتفسير | عتبات قابلة للضبط، عيوب قابلة للتتبع | صندوق أسود، يصعب تحديد سبب الإنذار الخاطئ |
| الأنسب لـ | أنماط عيوب ثابتة، خطوط بإيقاع سريع | عيوب معقدة، إعادة فحص offline لعينات متنوعة |
| التنفيذ على FPGA | ناضج، عالي النضج الهندسي | يحتاج إلى تكمة وتشذيب، عادةً على CPU/GPU |
المعمارية السائدة في خطوط 2026 هي معالجة مسبقة على FPGA + حكم لحظي تقليدي + إعادة فحص تعلم عميق offline: يضمن FPGA الحكم والرفض ضمن زمن الإيقاع، ويتكفل التعلم العميق بالتأكيد الثانوي على المناطق المشبوهة—كلٌّ يؤمن ما يحسنه.
4. حالة حقيقية: محطة AOI لفحص وصلات اللحام على PCB
حالة هندسية · 01: فحص وصلات اللحام على خط SMT—60 إطار/ثانية، معدل إنذار خاطئ < 0.5%
تحتاج محطة AOI على خط SMT إلى كشف اللحام البارد، وجسور اللحام، والعدادات الناقصة، والعمل بمعدل 60 إطار/ثانية باستمرار، بهدف إنذار خاطئ أقل من 0.5% ومعدل فوات اللحام البارد أقل من 1%.
- الكاميرات: 2 × كاميرا صناعية GigE بدقة 20 ميغابكسل، تُقتطع فعليًا إلى ROI 1080p، بإخراج Bayer 8 بت
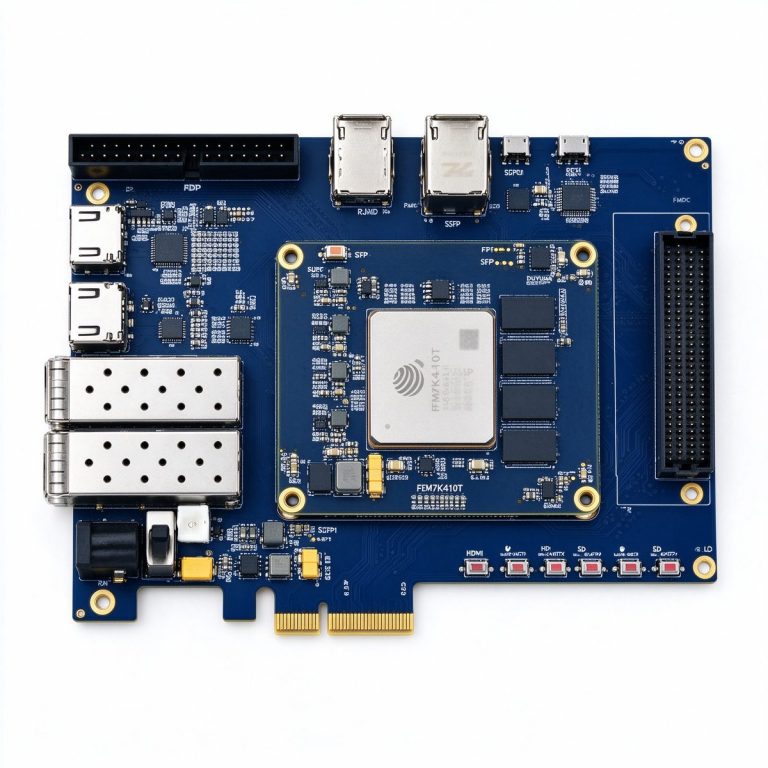
- اللوحة: DUK7410T (Fudan Micro JFM7K410T، 406K خلية منطق، FMC HPC، 4 GB DDR3)
- تدفق البيانات: 2 × 995 Mb/s ≈ 2.5 Gb/s إلى FPGA → مخزن إطار DDR → طرح بالقالب + تحليل المكونات المتصلة → إخراج الحكم
النتائج المقاسة: معالجة الإطار الواحد < 0.8 مللي ثانية؛ زمن الانتقال الكلي من تريغر الكاميرا إلى إخراج الرفض < 1.5 مللي ثانية؛ معدل الإنذار الخاطئ < 0.5%، وكشف اللحام البارد > 99%.
مقارنة بحل CPU: انخفض زمن الانتقال الكلي من ~15 مللي ثانية إلى < 1.5 مللي ثانية، وانخفض استهلاك CPU المضيف من 85% إلى 5%—المسار البرمجي الأصلي لم يكن ينجز سوى 30 إطار/ثانية؛ وبالانتقال إلى FPGA تضاعف الإنتاج مباشرة.
مفتاح هذه المحطة ليس خوارزمية معقدة، بل أن إجراء الفحص يواكب إيقاع الخط. في اللحظة التي يصل فيها إطار العيب، يجب أن يكتمل الحكم والرفض قبل الإطار التالي.
5. كيف تختار العتاد: ثلاث لوحات، ثلاث استراتيجيات
يتبع الاختيار ثلاثة أسئلة: كم كاميرا؟ ما صرامة زمن الانتقال؟ ما ميزانية الآلة كاملة؟ وإليك المنصات الثلاث الشائعة لدى دويوان:
DUK7410T (¥9,999)—الخيار الأوسط للعمل، الاختيار المعياري لـ AOI بكاميرا/كاميرتين
Fudan Micro JFM7K410T، 406K خلية منطق، 1540 DSP، FMC HPC، إدخال HDMI 4K، 2× SFP+. يوصل FMC HPC مباشرةً بكاميرا عالية السرعة أو بطاقة ADC، ويمكن لإدخال HDMI 4K أن يعمل في الوقت نفسه كحلقة عرض. تحديد الموضع بالرؤية، كشف العيوب، نماذج الربط متعدد القنوات—معظم المشاريع تبدأ من هذه اللوحة.
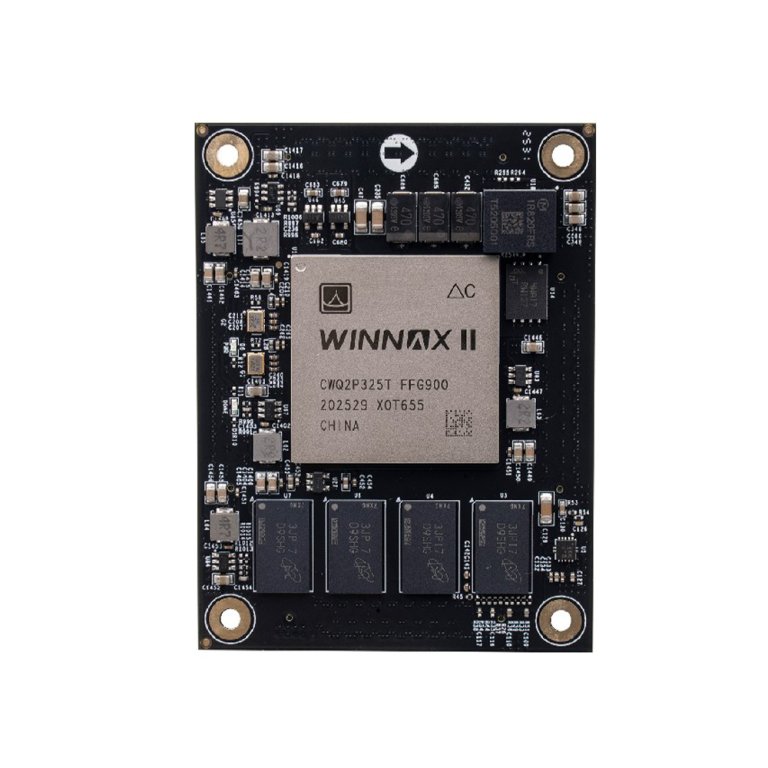
PBC7K325G (¥1,999)—الحل المدمج في الأجهزة الحساسة للتكلفة
SoM بمعمارية China Kintex-7، 326K منطق، 16 قناة GTX، 2 GB DDR3، بدرجة صناعية −40 إلى 85 °C. للفحص المدمج بكاميرا واحدة مع نمط عيوب ثابت، أو كوحدات تحكم مركبة «رؤية + تحكم بالحركة». المنتجات الحساسة للتكلفة تُنطلق من هنا.
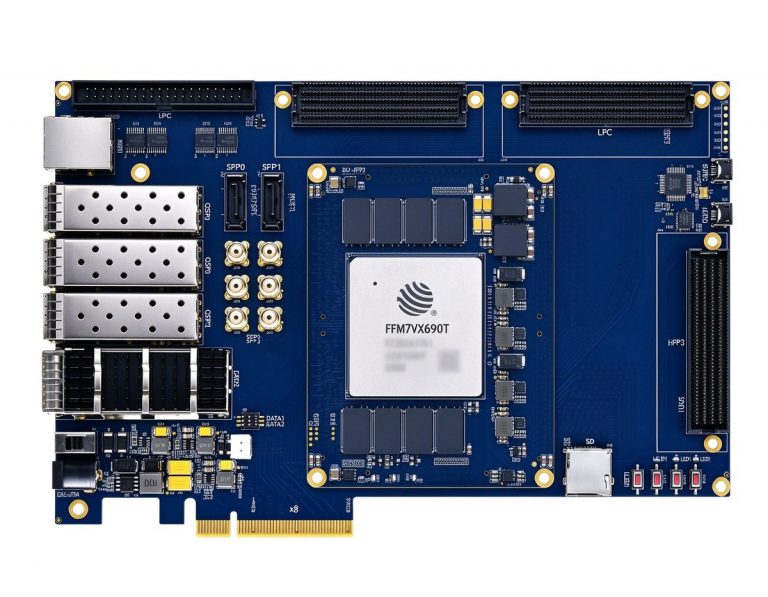
DUF7690T (¥24,999)—مصفوفات متعددة الكاميرات والأنظمة المركبة عالية الأداء
Fudan Micro JFM7VX690T، 693K خلية منطق، 3600 DSP، 36 زوج GTH، QSFP 40G. لمصفوفات من 8 كاميرات فأكثر، أو ربط 8K، أو أنظمة مركبة «رؤية + اتصال ألياف بصرية»—عندما تحتاج منطقًا كبيرًا وعرضًا نطاقيًا كبيرًا، اصعد إلى هذه اللوحة.
المبدأ الأول للرؤية الصناعية هو: «لا تنقل الإطارات كاملة هنا وهناك»—عالج البكسلات في موضع عبورها، فتختفي مشكلات زمن الانتقال والنطاق والاستهلاك في آن واحد.
>
— فريق البحث والتطوير في دويوان